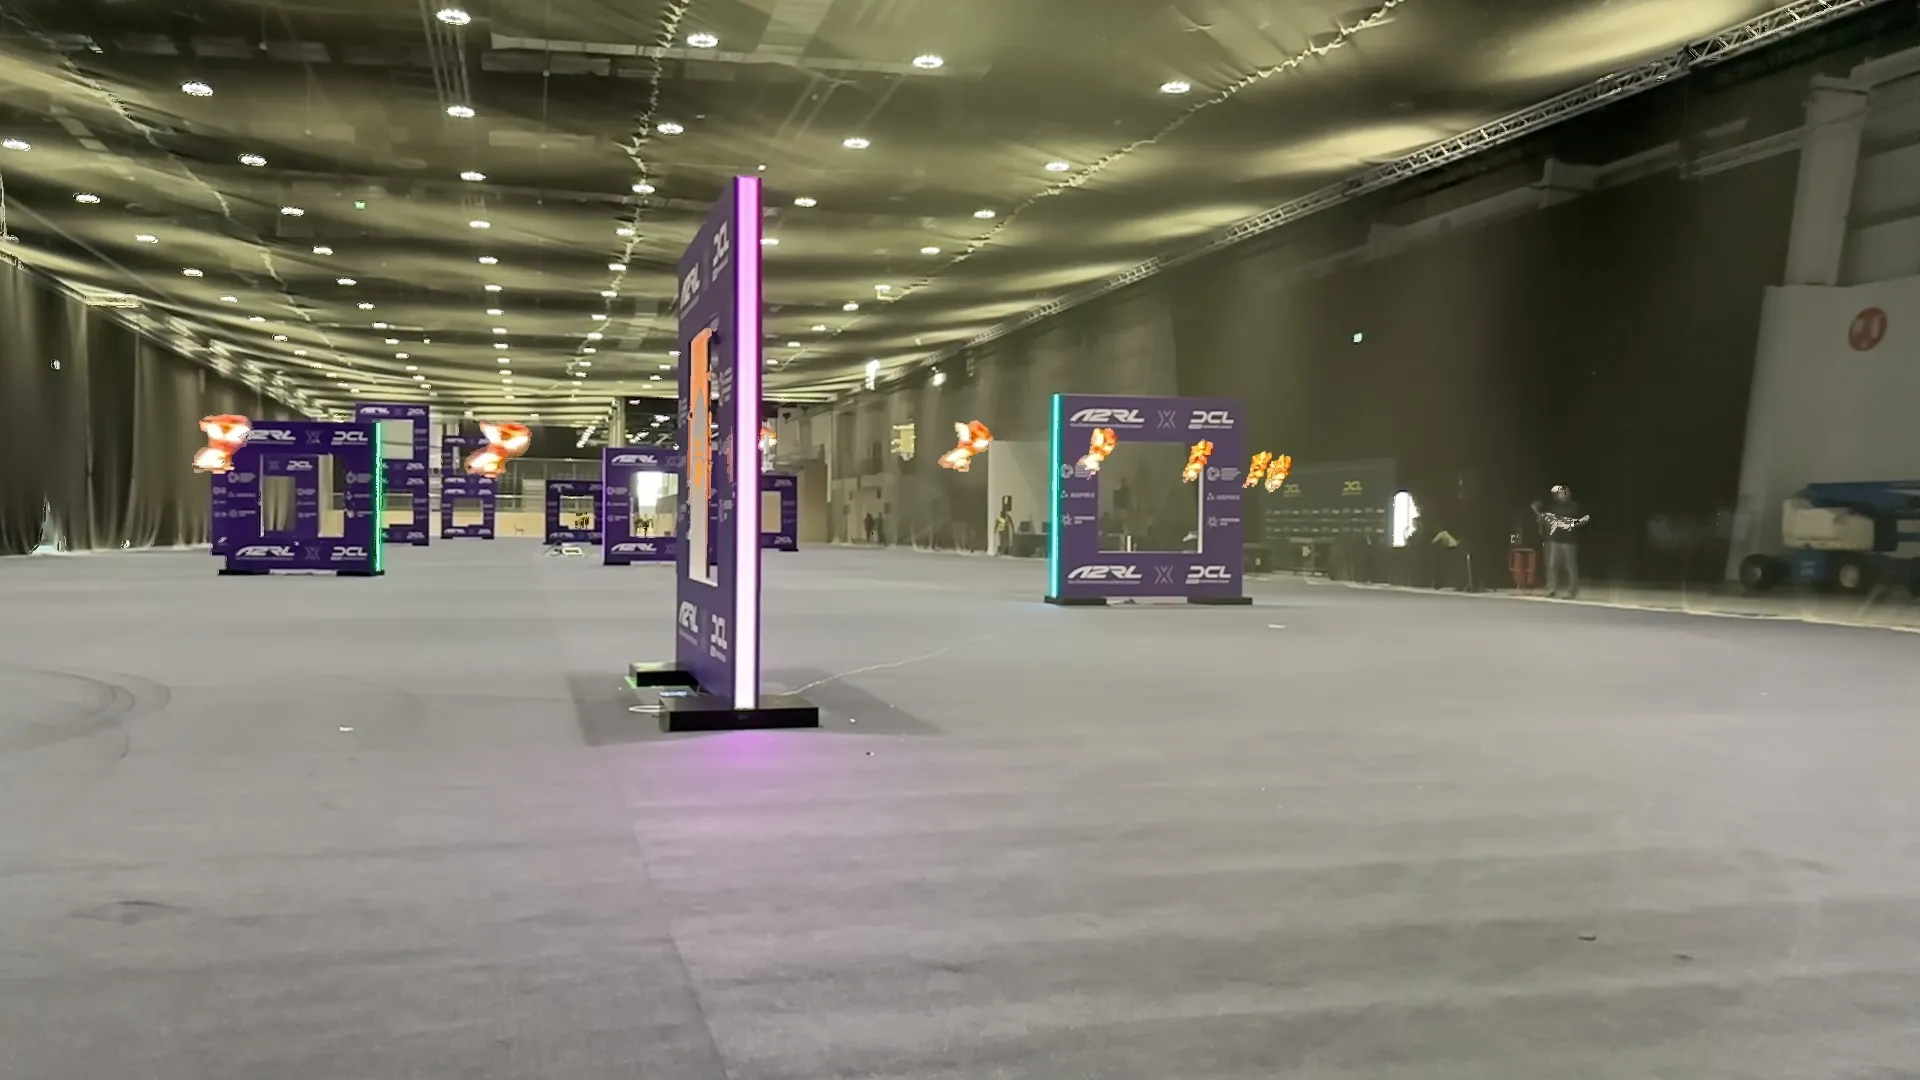
Инженеры из Delft University of Technology разработали автономный квадрокоптер MonoRace, который в ноябре 2025 года опередил трёх бывших чемпионов мира среди пилотов FPV-дронов на соревновании в Абу-Даби. Система работает с ограниченным набором бортовых датчиков, без GPS и принимает около 500 команд управления в секунду — это важный результат для разработки ИИ, способного ориентироваться в физическом мире на высокой скорости.
По данным команды, MonoRace стал первым дроном под управлением ИИ, победившим пилотов-людей на международном соревновании. Детали разработки исследователи из лаборатории Micro Air Vehicle Lab при Delft University of Technology опубликовали в журнале Science Robotics.
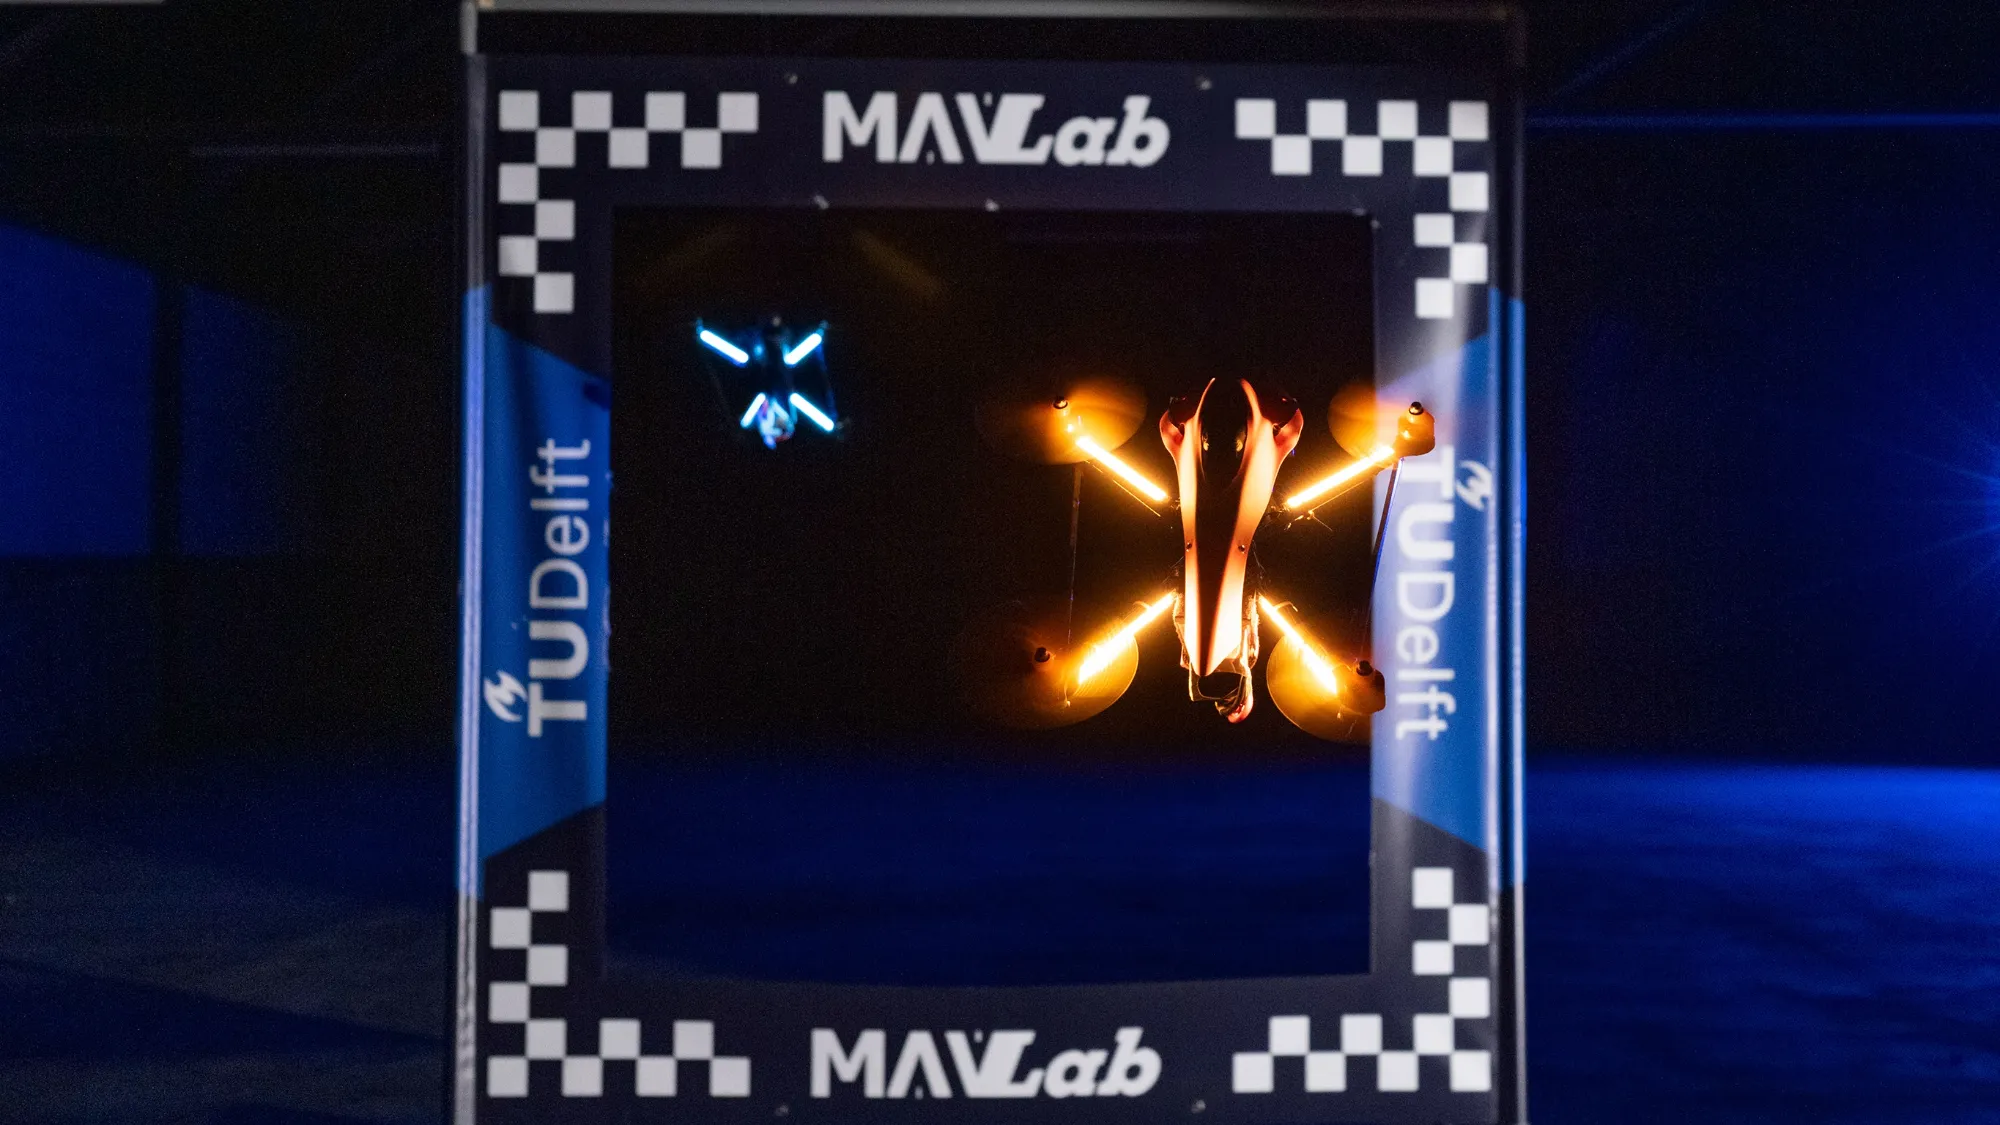
 Автономный гоночный дрон MonoRace проходит ворота во время испытаний.Изображение: Micro Air Vehicles Lab/Delft University of Technology
Почему FPV-гонки стали сложной задачей для ИИ
В FPV-гонках оператор управляет дроном с помощью джойстиков и очков, которые показывают видеопоток с фронтальной камеры аппарата. Пилоту необходимо провести дрон через небольшие ворота на трассе, а победителя определяют по времени круга.
Скорость таких дронов обычно составляет от 60 до 100 миль в час — примерно от 97 до 161 км/ч. Ошибка даже на доли секунды может привести к столкновению. В Абу-Даби MonoRace разгонялся примерно до 62 миль в час, или около 100 км/ч, выполняя развороты, пикирования и проходы через ворота.
Автономным системам приходится принимать решения в условиях, которые заметно отличаются от симулятора: освещение может меняться, изображение с камеры — смазываться и искажаться, а времени на расчёт траектории остаётся очень мало.
Камера, инерциальный датчик и управление моторами
MonoRace использует видеопоток с камеры и данные инерциального измерительного блока, или IMU. Такой датчик отслеживает ускорение и вращение дрона. Совмещение сведений о движении с изображением помогает системе определять положение аппарата на трассе, в том числе без GPS.
«Полёт на очень высокой скорости только с одной камерой сложен: изображения размываются, искажаются, а у ИИ остаётся очень мало времени, чтобы точно определить положение дрона», — пояснил соавтор исследования Ставрос Бахнам, исследователь робототехники Delft University of Technology. По его словам, команда разработала способ объединять визуальную информацию с данными о движении аппарата для навигации по трассе на высокой скорости.
Вычисления выполняются на небольшом компьютере прямо на борту дрона: он должен быть достаточно лёгким, чтобы не ухудшать лётные характеристики, и не создавать задержку в управлении. По оценке разработчиков, ИИ выдаёт около 500 команд в секунду.
Модель обучали методом обучения с подкреплением. В симулированной среде она многократно проходила через попытки и ошибки, осваивая способы быстро решать навигационные задачи, а затем применяла этот опыт в реальных условиях. При этом сеть не строит заранее желаемую траекторию и набор традиционных команд, а напрямую учится управлять моторами дрона.
«Вместо того чтобы давать роботу всё более мощные датчики и компьютеры, мы хотели выяснить, какой уровень интеллекта можно получить при очень ограниченных ресурсах», — заявил соавтор работы Кристоф де Вагтер, инженер аэрокосмической отрасли Delft University of Technology.
Чем MonoRace отличается от ранних экспериментов
В 2022 году команда University of Zurich представила ИИ-дрон Swift, который также обыграл пилотов-чемпионов. Он анализировал данные камеры в реальном времени, распознавал ворота и препятствия, а затем выбирал маршрут с помощью бортовой нейросети.
Однако Swift соревновался на закрытой трассе размером примерно 25 × 25 метров, которую исследователи специально подготовили для системы и на которой её обучали. Даже небольшое изменение условий, например освещения, ухудшало результаты аппарата. Разработчики MonoRace ставили целью повысить адаптацию к менее предсказуемой среде.
Результат на трассе в Абу-Даби
На соревновании Abu Dhabi Autonomous Racing League MonoRace оказался лучшим среди остальных команд с ИИ-дронами и показал время лучше, чем у трёх бывших чемпионов мира среди пилотов. Авторы работы связывают результат с сочетанием визуальных данных, показаний IMU и обучением управления в симуляции.
Подобные системы могут быть полезны для развития физического ИИ — алгоритмов, которым необходимо безопасно двигаться и реагировать на окружающую среду. При этом результат MonoRace относится к конкретной гоночной задаче: исследование не означает, что крупные роботы или беспилотные машины уже способны столь же надёжно работать в любых реальных условиях.
Эксперимент показал, что компактный бортовой ИИ может конкурировать с опытными FPV-пилотами на международной трассе без GPS. Насколько такой подход окажется применимым за пределами дронов и гоночных условий, из представленных данных пока неясно.
Читайте так же:
- Как ИИ‑камеры, сенсоры и дроны меняют цифровую трансляцию и судейство на Олимпиаде в Милане
- Дрон-уничтожитель комаров разрывает кровососов на части
- boAt запускает в Индии видеорегистраторы HIVE Dashcam E1, M1 и F1 с записью в формате 4K и ADAS