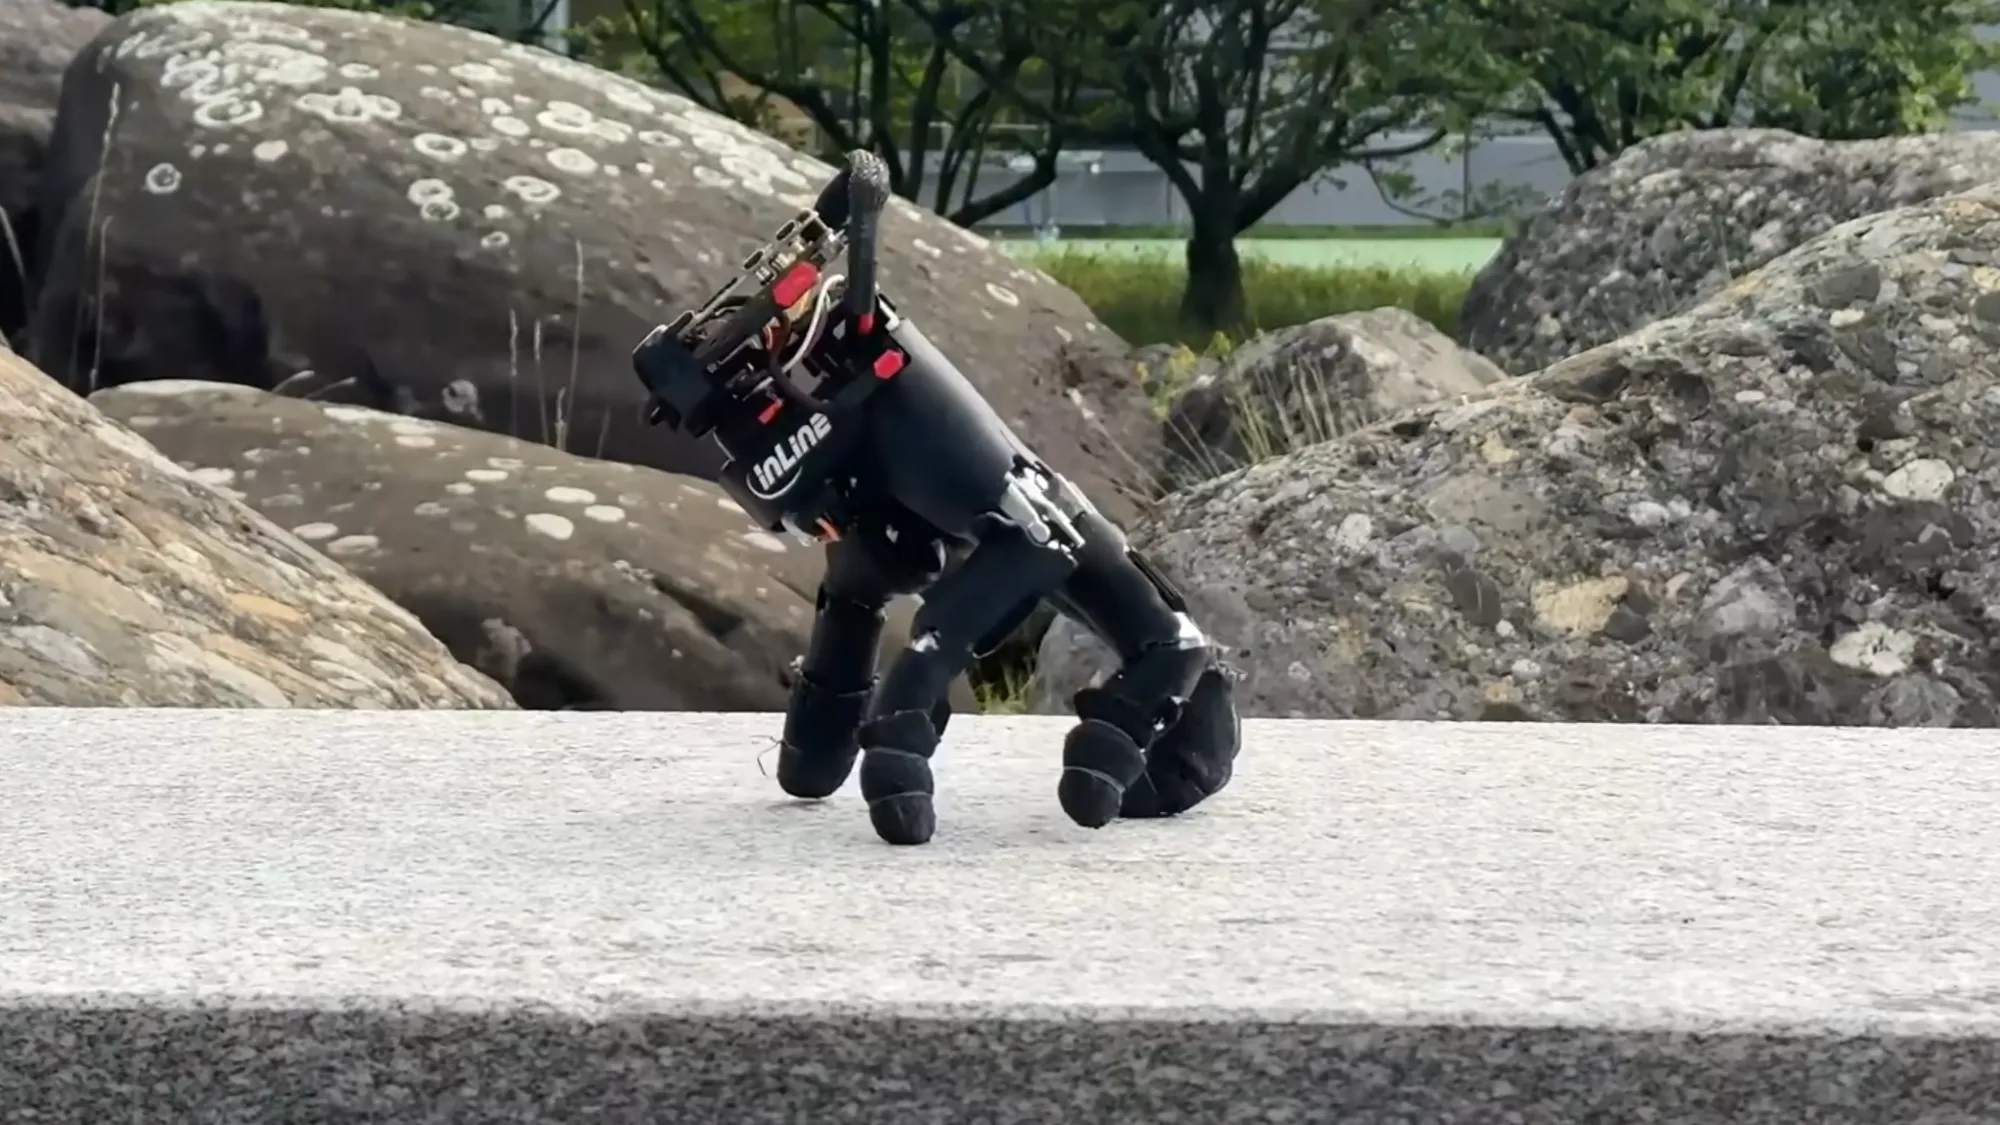
Инженеры из Soft Robotics Lab при швейцарской ETH Zurich создали роботизированную кисть, которая умеет передвигаться на кончиках пальцев, удерживать равновесие и одновременно выполнять простые манипуляции. Эксперимент показывает, как мобильная кисть с обычной для человека асимметричной формой может работать в средах, рассчитанных на людей.
Кисть с пятью пальцами и 20 приводами
Ранее инженеры уже создавали ходящие роботизированные руки, однако для устойчивости им обычно приходилось менять конструкцию: например, делать все пальцы одинаковой длины. Такой подход плохо соответствует человеческой кисти, для которой характерны пальцы разной длины и противопоставленный большой палец.
Команда ETH Zurich использовала серийную механическую кисть для гуманоидных роботов с пятью пальцами и 20 приводными суставами. На тыльной стороне, в области предполагаемого крепления к запястью, исследователи разместили аккумулятор, несколько датчиков движения и компактный компьютер. Общая масса системы составила 1,8 фунта, или около 0,82 кг.
Управление обучали в симуляторе методом обучения с подкреплением. Алгоритм получал вознаграждение за успешное удержание равновесия на неодинаковых пальцах. Для каждого пальца задавались собственные целевые положения и время движения — это позволило учитывать их разную длину и роль в конкретной задаче.
Проверка на поверхностях и работа во время балансировки
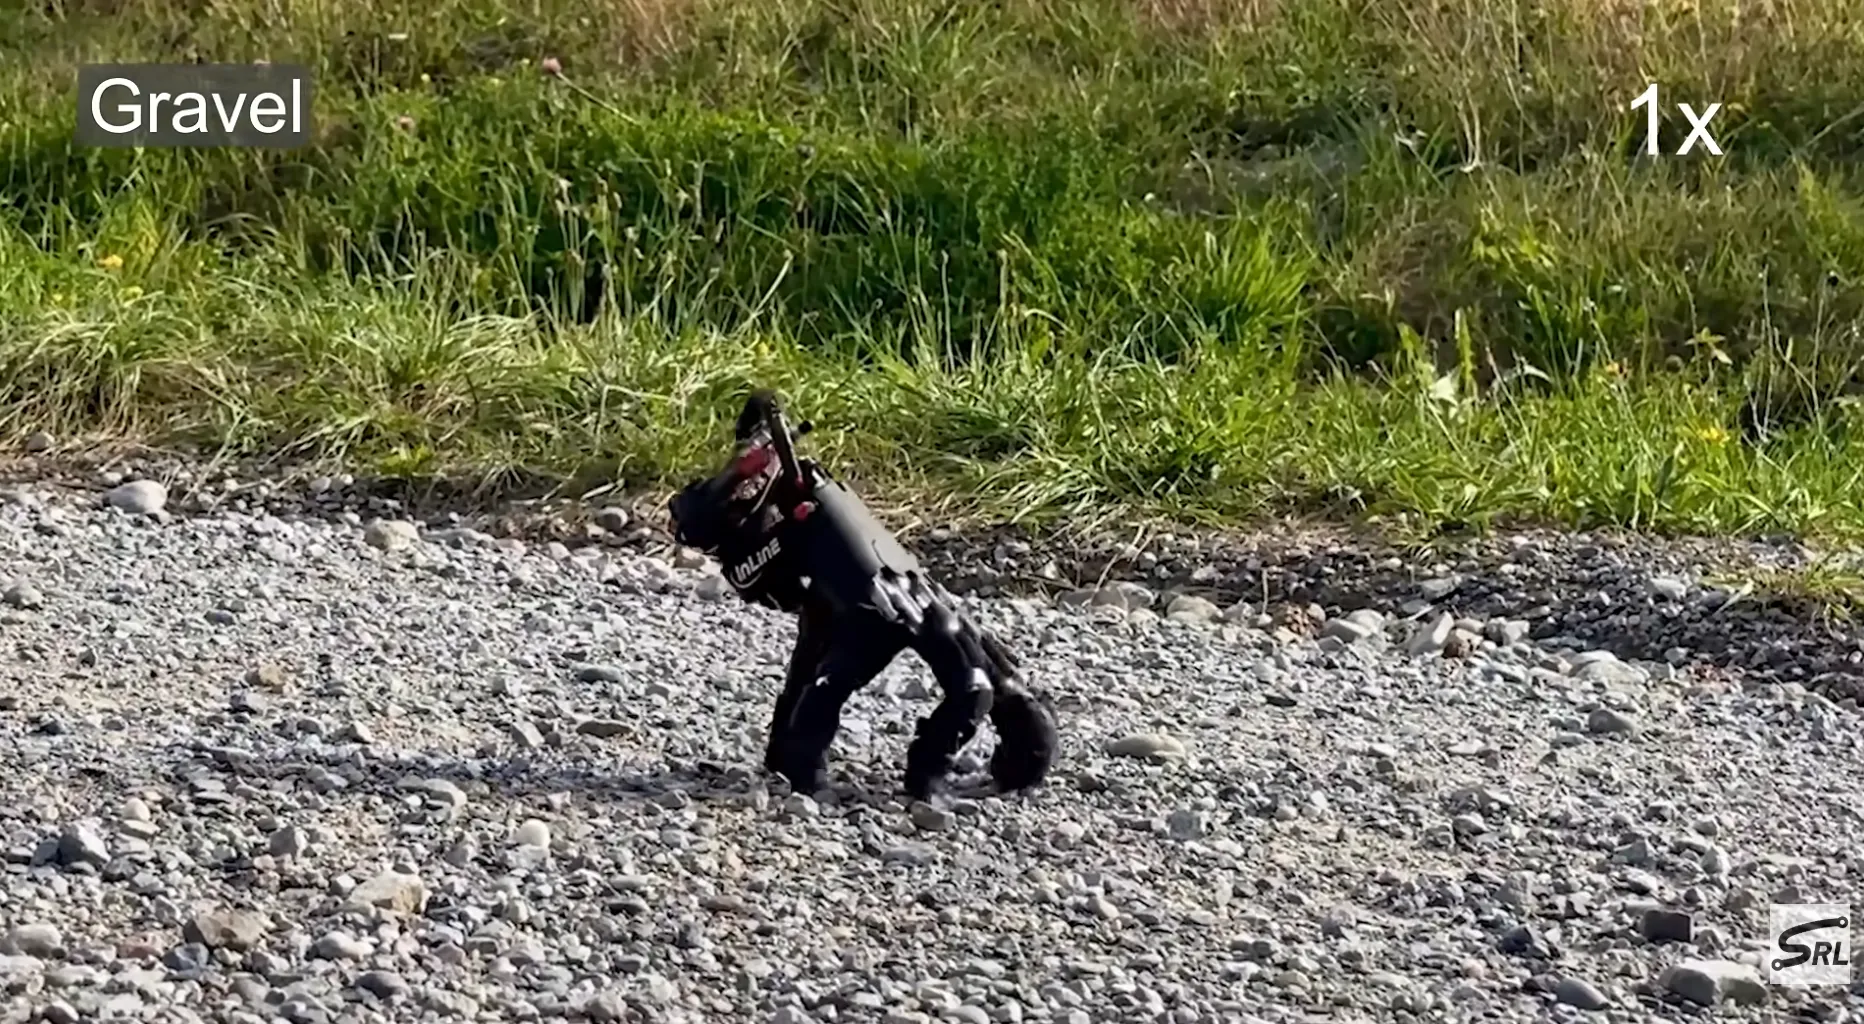
В реальных испытаниях кисть прошла по 14 видам покрытий в помещении и на улице, включая ковёр, гравий, траву и металл. Она также могла подняться после падения из плоского положения.
Помимо ходьбы, робот удерживал баланс на части пальцев, а оставшимися толкал небольшой куб. По тому же принципу он нажимал клавиши на клавиатуре: в тестах правильными оказались 29 нажатий из 32. Авторы также продемонстрировали прохождение головоломки Sokoban, где кисть последовательно нажимала нужные стрелки на клавиатуре.
Зачем гуманоидному роботу самостоятельная кисть
Работа описана в препринте, то есть исследование ещё не прошло рецензирование и не было принято к публикации в научном журнале. Авторы считают, что самостоятельная мобильность кисти в перспективе может сделать гуманоидных роботов полезнее в тесных пространствах и при взаимодействии с объектами, созданными для человеческих рук.
Например, в описанном исследователями сценарии робот мог бы отсоединить кисть и отправить её в труднодоступное место за предметом. Пока это лишь возможное направление применения, а не заявленная готовая функция показанного прототипа. Развитие точности движений пальцев и устойчивости также потенциально пригодится обычным манипуляторам гуманоидных роботов.
Интерес к таким системам растёт на фоне разработки человекоподобных роботов компаниями Figure и Tesla. Они рассчитывают применять подобные машины на фабриках, складах и в будущем рядом с людьми дома, хотя такие роботы пока находятся на раннем этапе развития и нередко всё ещё требуют удалённого управления операторами.
По данным источника, Toyota в сентябре начала поручать сотрудникам обучать роботов всё более широкому набору задач. Также сообщалось, что с 2028 года автопроизводитель планирует ежегодно направлять $6,42 млрд, примерно 597 млрд ₽ на модернизацию предприятий с использованием роботизированной рабочей силы.
Прототип ETH Zurich демонстрирует, что асимметричная роботизированная кисть способна не только захватывать предметы, но и передвигаться, сохраняя возможность выполнять простые действия. До практического применения в гуманоидных роботах ещё далеко: результаты представлены в нерецензированном препринте, а сроки и конкретные сценарии внедрения не раскрываются.
Читайте так же:
- Эта рука робота может отделяться от своей руки и ползать по ней
- Инъекционные нанороботы могут помочь в лечении травм позвоночника
- Роботы-гуманоиды впервые в истории провели хирургическую операцию